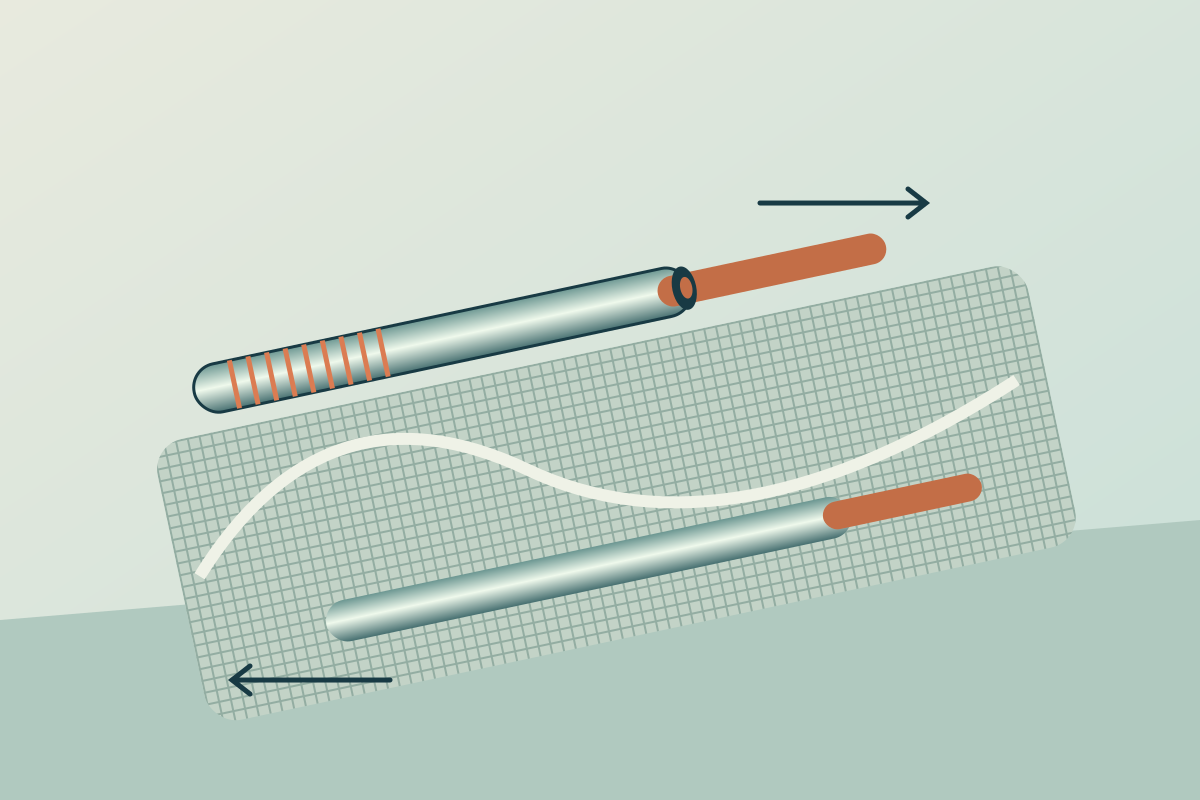
Un lavoro pubblicato il 27 settembre su Advanced Materials descrive un motore elettrostatico flessibile: due fibre coassiali scorrono l'una rispetto all'altra. La notizia odierna dell'EPFL lo illustra, ma il risultato è precedente. È un prototipo da laboratorio, non un esoscheletro finito o un ausilio con beneficio terapeutico dimostrato.
In una dimostrazione quattro attuatori hanno sollevato un carico di 46 grammi. Le misurazioni utilizzavano alta tensione, per esempio 3 kV; sostenere un peso e sollevarlo sono inoltre grandezze diverse. Questo esclude l'idea attraente ma ingannevole che una fibra sottile possa già sostituire un muscolo umano senza altre condizioni.
La prima possibilità realistica sarebbe più delicata: tessuti che cambiano forma o un elemento indossabile che fornisce una risposta meccanica. Immaginiamo una manica che crei una leggera resistenza durante un compito virtuale, non un dispositivo che sollevi un braccio pesante. Solo dopo le verifiche avrebbe senso considerare una lieve assistenza al movimento. Sono nostri scenari, non prodotti confermati.
La forza non è l'unico ostacolo pratico. Servono isolamento affidabile, protezione dai guasti, alimentazione compatta e prove sotto flessione, umidità e carichi ripetuti. Un indumento deve essere comodo e manutenibile; l'assistenza a una persona richiede anche un controllo capace di riconoscere movimenti imprevisti. La forma a fibra non risolve da sola queste esigenze.
Stimiamo ottimisticamente 6–18 mesi per un altro dimostratore limitato e a bassa forza, se sviluppo e test avranno successo. Non è una data di vendita o di impiego clinico. L'EPFL segnala una startup fondata dal primo autore: la maturità dovrà quindi emergere da altri dati, non da una bella presentazione. Il principio interessante è l'attuazione distribuita, non una tuta robotica subito disponibile.
Apri la discussione con il primo commento.