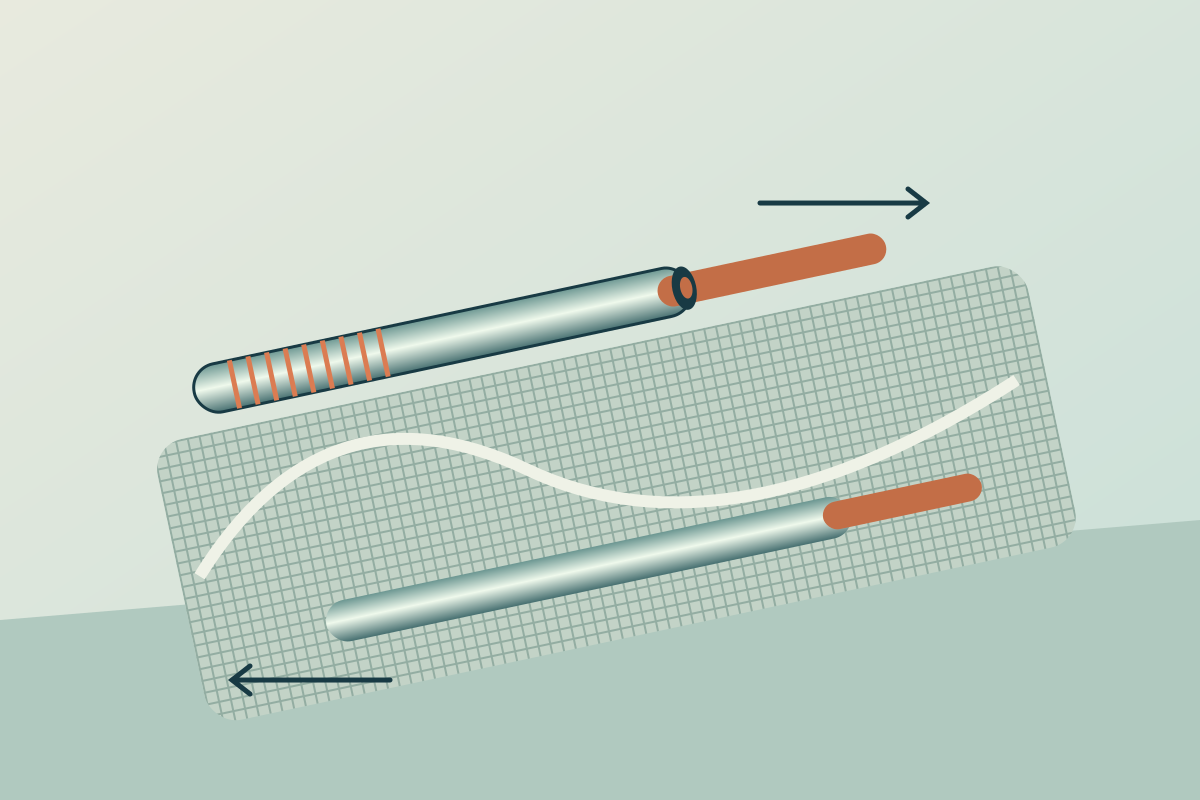
Eine am 27. September in Advanced Materials veröffentlichte Arbeit beschreibt einen flexiblen elektrostatischen Motor: Zwei koaxiale Fasern gleiten gegeneinander. Die heutige EPFL-Meldung erläutert das Thema, das Ergebnis selbst ist älter. Es handelt sich um einen Laborprototyp, nicht um ein fertiges Exoskelett oder eine Hilfe mit belegter therapeutischer Wirkung.
Vier Antriebe hoben in einer Demonstration eine Last von 46 Gramm. Die Messungen nutzten Hochspannung, beispielsweise 3 kV; eine Last zu halten und sie zu heben sind zudem verschiedene Größen. Das widerspricht der verlockenden, aber irreführenden Vorstellung, eine dünne Faser könne bereits ohne weitere Bedingungen einen menschlichen Muskel ersetzen.
Ein realistischer erster Einsatz wäre sanfter: formverändernde Textilien oder ein tragbares Element für mechanische Rückmeldung. Denkbar ist ein Ärmel, der bei einer virtuellen Aufgabe leichten Widerstand erzeugt, statt einen schweren Arm anzuheben. Erst nach Prüfung wäre leichte Bewegungsunterstützung sinnvoll. Das sind unsere Szenarien, keine bestätigten Produkte.
Die Kraft ist nicht das einzige praktische Hindernis. Erforderlich sind zuverlässige Isolation, Schutz im Fehlerfall, kompakte Versorgung und Tests bei Biegung, Feuchtigkeit und wiederholter Belastung. Kleidung braucht Komfort und Pflegefähigkeit; menschliche Assistenz außerdem eine Regelung, die unerwartete Bewegung erkennt. Die Faserform allein erfüllt diese Anforderungen nicht.
Optimistisch schätzen wir 6–18 Monate bis zu einem weiteren begrenzten Demonstrator mit geringer Kraft, sofern Entwicklung und Tests gelingen. Das ist kein Verkaufs- oder Kliniktermin. EPFL nennt ein vom Erstautor gegründetes Startup; die Reife müssen daher weitere Daten und nicht eine attraktive Präsentation zeigen. Interessant ist das Prinzip verteilter Antriebe, nicht der sofort verfügbare Roboteranzug.
Eröffnen Sie die Diskussion mit dem ersten Kommentar.